Robotlarda Refleks Kontrolüne Yeni Yaklaşım
İnsan vücudunda yürümek, dengede durmak ve ani dış etkilere tepki vermek her zaman bilinçli kararlar gerektirmez. Sinir sistemi, refleksler sayesinde bazı hareketleri hızlı ve otomatik biçimde gerçekleştirir.
Japonya'daki Tohoku Üniversitesi araştırmacıları, bu biyolojik prensipten yararlanarak karmaşık elektronik sensörlere ve kontrol devrelerine ihtiyaç duymadan tepki verebilen mekanik bir refleks modülü geliştirdi.
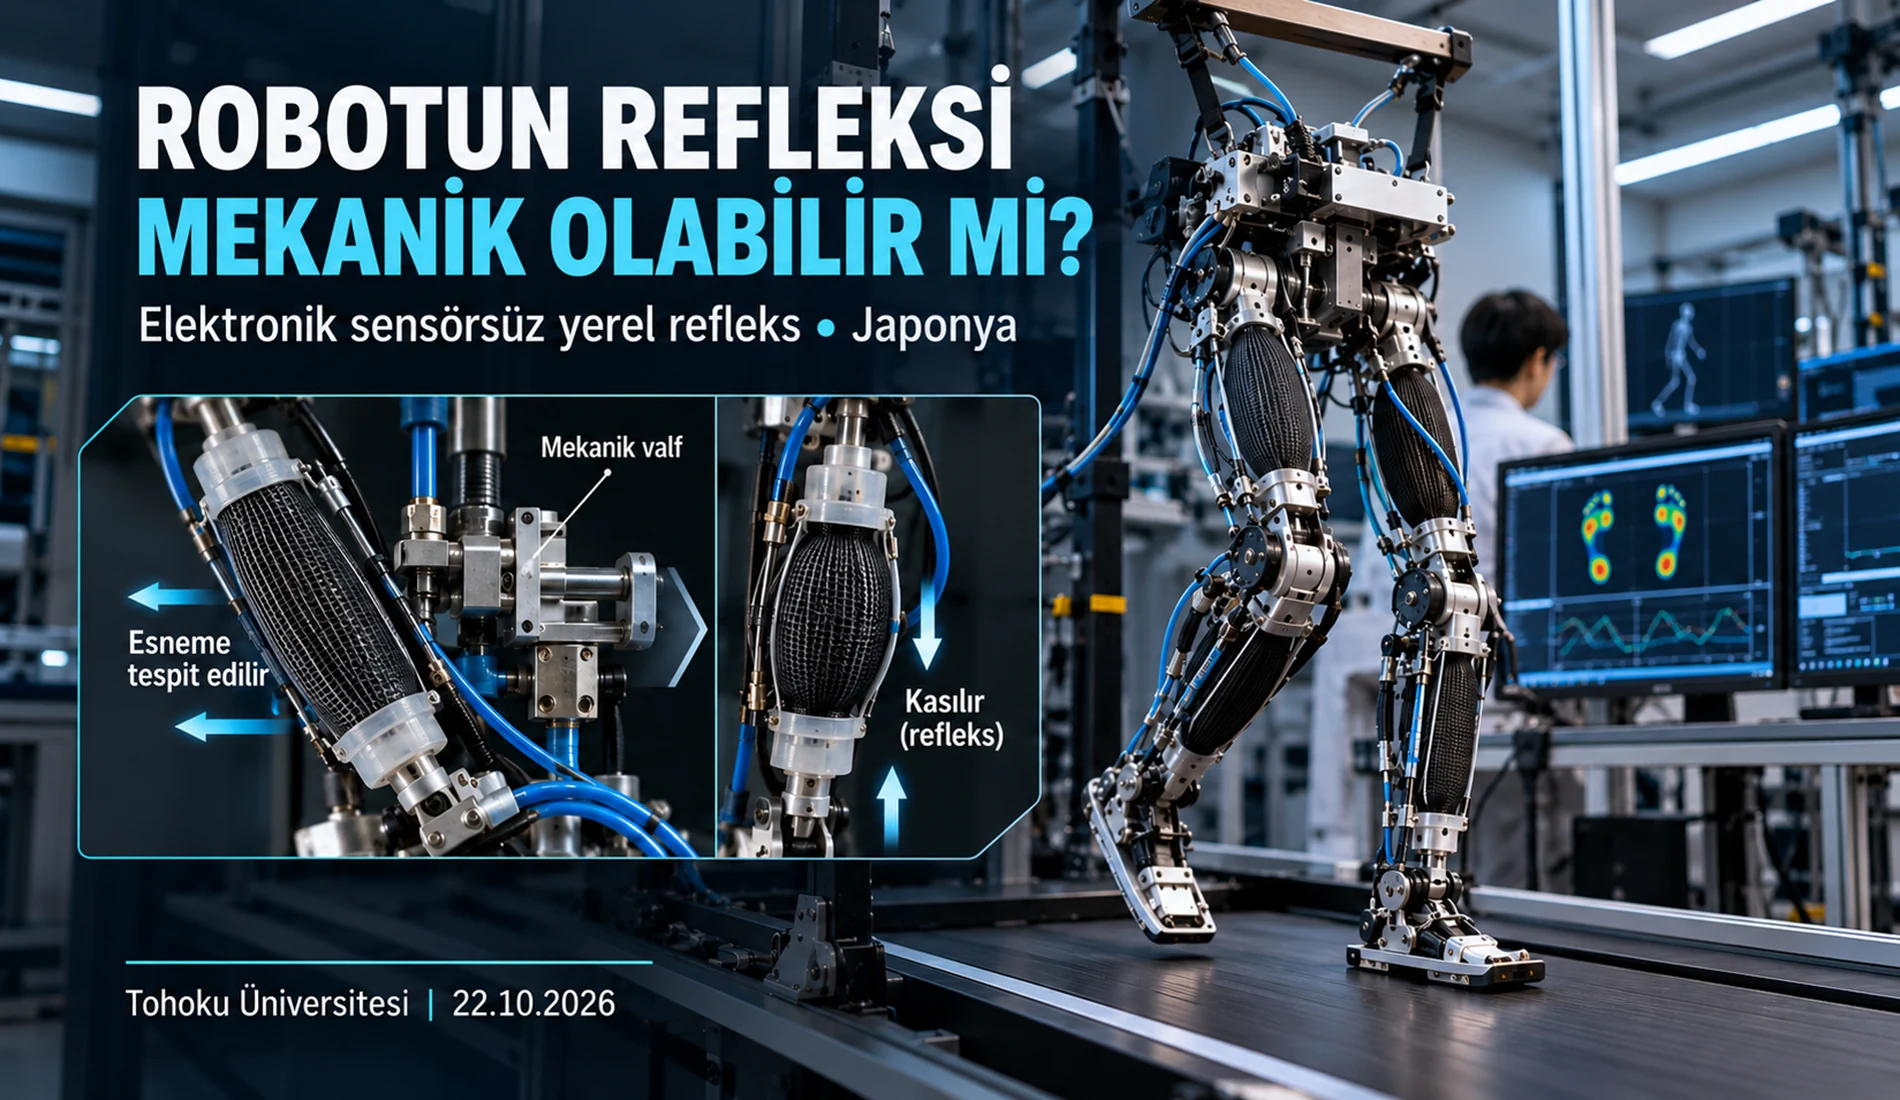
Yeni mekanizma, kasın belirli bir sınırın üzerinde uzaması durumunda otomatik kasılma hareketi oluşturuyor. Araştırmacılar bu yaklaşımı kas-iskelet robotlarında test ederek hem diz kapağı refleksine benzeyen hareketi hem de iki ayaklı yürüyüşü gerçekleştirdi.
İnsan Refleksi Nasıl Çalışıyor?
Doktorun diz kapağının hemen altındaki tendona hafifçe vurmasıyla bacağın istemsiz olarak ileri hareket etmesi, patellar tendon refleksi olarak bilinir.
Bu olayda kasın ani gerilmesi, kas içindeki duyu yapıları tarafından algılanır. Sinir sistemi buna hızla karşılık vererek ilgili kasın kasılmasını sağlar.
Refleksler yalnızca ani tepkiler için değil, yürüyüş sırasında kas uzunluğunun ayarlanması ve vücut hareketlerinin düzenlenmesi için de önemlidir.
Elektronik Sensör Yerine Mekanik Geri Bildirim
Geleneksel robot kontrolünde konum veya hareket bilgisi genellikle elektronik sensörlerle ölçülür, bir kontrol biriminde işlenir ve aktüatörlere komut gönderilir.
Tohoku Üniversitesi ekibi ise bu işlemin bir bölümünü robotun fiziksel yapısının gerçekleştirebileceğini araştırdı.
Geliştirilen modülde, insan kas sisteminden esinlenen iki yapay kas birlikte kullanılıyor:
- Hareket üreten yapay kas: Kasılma kuvvetini oluşturarak robotun hareket etmesini sağlıyor.
- Algılama görevindeki yapay kas: Kas uzunluğundaki değişime mekanik olarak tepki vererek biyolojik kas iğciğine benzer bir işlev üstleniyor.
İkinci yapının mekanik hareketi, kas belirlenen uzama sınırına ulaştığında ilk yapının kasılmasını tetikliyor. Böylece yerel refleks tepkisi için karmaşık elektronik ölçüm ve hesaplama zincirine ihtiyaç duyulmuyor.
McKibben Tipi Pnömatik Yapay Kaslar
Araştırmada kullanılan sistemin temelinde basınçlı havayla çalışan McKibben tipi yapay kaslar bulunuyor. Bu aktüatörler, içlerine hava verildiğinde şekil değiştirerek boyları boyunca kısalma ve çekme kuvveti oluşturma özelliğine sahip.
Bu tür aktüatörler esnek yapıları nedeniyle kas-iskelet robotlarında kullanılıyor. Ancak gerçek kas uzunluğunun ölçülmesi ve kapalı çevrim kontrolün oluşturulması geleneksel yaklaşımlarda ek sensörler gerektirebiliyor.
Yeni modülde kasın ne kadar uzadığına ilişkin yerel geri bildirim, fiziksel mekanizma aracılığıyla sağlanıyor.
Refleksin Tetiklenme Noktası Ayarlanabiliyor
Sistemin önemli özelliklerinden biri, refleksin hangi kas uzunluğunda başlayacağının ayarlanabilmesi.
Kas iğciği benzeri yapıya uygulanan hava basıncı değiştirilerek kasılmayı başlatan uzunluk eşiği düzenlenebiliyor. Böylece refleksin etkinleştirilmesi veya devre dışı bırakılması mümkün oluyor.
Bu yaklaşım, mekanik refleksin tamamen sabit bir tepkiden ibaret olmadığını, daha üst düzey hareket kontrolüyle birlikte ayarlanabildiğini gösteriyor.
Diz Kapağı Refleksi Robotta Yeniden Oluşturuldu
Araştırma ekibi geliştirdiği mekanik modülü kas-iskelet yapısındaki bir robot bacağına entegre etti.
İnsanlarda uygulanan refleks testine benzer şekilde robotun diz bölgesine mekanik uyarı verildiğinde bacağın ileri hareket ettiği gözlemlendi.
Bu deney, kas uzunluğuna bağlı refleks davranışının karmaşık elektronik sensörler kullanılmadan fiziksel bir düzenekle gerçekleştirilebileceğini gösterdi.
İki Ayaklı Robotta Yürüyüş Deneyi
Araştırmacılar yöntemi yalnızca tek bir refleks hareketiyle sınırlı tutmadı. Her bacağına dört refleks modülü yerleştirilen iki ayaklı kas-iskelet robotu üzerinde de deneyler gerçekleştirdiler.
Sistem, ayak tabanından alınan bilgiler doğrultusunda refleks eşiğinin etkinleştirilmesi ve devre dışı bırakılmasına dayanan basit bir üst düzey kontrol yaklaşımıyla birleştirildi.
Robotun koşu bandı üzerinde yürüyebilmesi sağlandı. Böylece mekanik refleksin, daha kapsamlı bir hareket kontrol sistemi içinde yürüyüş davranışının oluşmasına katkıda bulunabileceği gösterildi.
Önemli ayrıntı: Robotun bütün yürüyüş sistemi tamamen elektronik bileşenlerden bağımsız değildir. Elektronik sensör ve kontrol devrelerine ihtiyaç duymayan bölüm, geliştirilen yerel mekanik refleks modülüdür. Yürüyüş deneyinde ayrıca ayak tabanı bilgisi ve basit üst düzey kontrol kullanılmıştır.
Teknik Açıdan Öne Çıkan Sonuçlar
- Mekanik kas uzunluğu geri bildirimi: Refleksin yerel algılama ve tepki işlevleri fiziksel mekanizma tarafından gerçekleştirildi.
- Ayarlanabilir refleks eşiği: Pnömatik basınç değiştirilerek refleksin hangi uzama noktasında tetikleneceği kontrol edildi.
- Diz kapağı refleksi: İnsan refleksine benzeyen istemsiz bacak hareketi robot üzerinde gösterildi.
- İki ayaklı yürüyüş: Mekanik refleks modülleri ile basit üst düzey kontrolün birlikte çalışması sayesinde koşu bandında yürüyüş gerçekleştirildi.
- Azaltılmış elektronik işlem ihtiyacı: Yerel geri bildirimin fiziksel yapıda gerçekleşmesi, sensör ve hesaplama gereksinimini azaltabilecek bir tasarım yaklaşımı sundu.
Robotik ve Endüstriyel Otomasyon İçin Potansiyeli
Geliştirilen teknoloji, robotun fiziksel yapısının kontrol sisteminin bir parçası olarak tasarlanabileceğini gösteren bedenlenmiş zekâ (embodied intelligence) yaklaşımıyla ilişkilidir.
Gelecekte bu tür mekanik geri bildirim sistemleri esnek robotlarda, biyolojik hareketleri taklit eden makinelerde ve düşük elektronik işlem gereksinimi hedeflenen robotik uygulamalarda araştırılabilir.
Endüstriyel otomasyon bakımından da hareketin bazı yerel tepkilerinin mekanik yapıyla oluşturulması ilgi çekicidir. Bununla birlikte bu çalışmada doğrudan bir fabrika robotunun üretim hattında test edildiği veya belirli bir enerji tasarrufu yüzdesi sağlandığı gösterilmemiştir.
Araştırmanın Sınırları ve Sonraki Aşamalar
Çalışma deneysel kas-iskelet robotları üzerinde gerçekleştirilmiştir. Yürüme deneyi koşu bandında yapılmış olup farklı zeminlerde, yüksek yük altında veya uzun süreli endüstriyel kullanımda aynı performansın elde edildiği henüz gösterilmiş değildir.
Araştırma ekibi, mekanik refleks yaklaşımını daha fazla yapay kas içeren sistemlere taşımayı ve gerektiğinde minimum düzeyde elektronik kontrolle birleştirmeyi hedefliyor.
Sonuç: Kontrolün Bir Bölümü Robotun Kendi Yapısında
Tohoku Üniversitesi'nin geliştirdiği refleks modülü, robotların hareket kontrolünün her aşamasının elektronik sensörler ve yazılım üzerinden gerçekleştirilmek zorunda olmadığını gösteriyor.
Kas uzadığında otomatik kasılma sağlayan mekanik geri bildirim, refleks hareketi ve deneysel iki ayaklı yürüyüş için kullanılabildi.
Bu çalışma, daha az karmaşık yerel kontrol yapısına sahip, biyolojik hareket prensiplerinden yararlanan yeni nesil robot tasarımlarına yönelik önemli bir araştırma adımı oluşturuyor.